Bini ta' Gantries Kartesjani bi 3 Assi b'Moduli Lineari Standardizzati: Kalkolu ta' Inġinerija Pass Pass
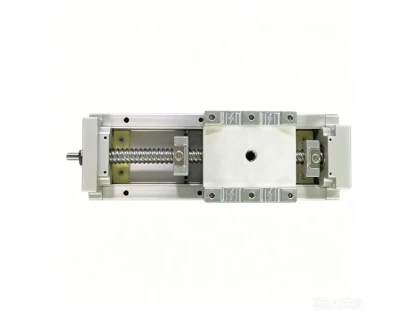
Robot tal-gantry Kartesjan bi 3 assi jimxi tul assi lineari X/Y/Z ortogonali permezz ta 'moduli lineari modulari, u jikkonverti l-moviment servo rotatorju f'pożizzjonament lineari. Dan l-artikolu jikkwantifika t-tagħbijiet tal-mument tal-cantilever, it-tqabbil tal-inerzja servo, id-deflessjoni tar-raġġ u r-rotta tal-kejbil biex iżżomm ir-ripetibilità tal-pożizzjonament fi ħdan ± 0.005 mm u l-ħin taċ-ċiklu taħt 0.8 s għal stazzjonijiet PPU tal-assemblaġġ tar-relay.
Tagħbija Dynamic Moment: Cantilever Roll, Pitch, Yaw on Z-Axis Carriage
L-immuntar tal-cantilever fuq il-crossbeam Y joħloq tliet mumenti rotazzjonali fuq il-karru tal-assi Z:
- Żift (Mp): Moment tal-liwi minn offset tat-tagħbija vertikali
-
Yaw (Tiegħi): Moment ta 'brim orizzontali minn tagħbija offset laterali
-
Roll (Mr): Torsion madwar l-assi lonġitudinali tal-linji gwida lineari.

Manipulatur ta '3 assi
Kalkolu tal-modulu lineari tar-robot kartesjan|Yangning
Lista ta' Kontroll tal-Kalkolazzjoni tal-Inġinerija
- Kejjel l-għoli tal-offset CG tat-tagħbija fuq il-wiċċ tal-immuntar tal-karru
- Ikkalkula l-mument dinamiku taħt aċċelerazzjoni massima (0.5 g)
Niżżel Mudelli Dettaljati 3D CAD (.STEP).
Attwaturi Lineari, Esplora tagħnaManipulatur bi 3 assiikkonfigurat għal relay PPU pick-and-place cells.

Issolvi l-problemi Servo Hunting
- Valur ta' jerk ta' aċċelerazzjoni aktar baxx b'20%–30%
- Attiva filtri ta 'soppressjoni tal-vibrazzjoni fuq servo drives Panasonic
Id-Daqs tal-Katina tat-Tkaxkir u Regoli għat-Tqegħid tal-Kejbils biex Jipprevjenu l-Ksur tal-Flex Għoli
- Raġġ tal-liwja minimu Ikbar minn jew ugwali għal 7× dijametru ta' barra tal-kejbil; limitu tal-istivar tal-kejbil ċatt Inqas minn jew ugwali għal 6 saffi
- Riżerva 15% tul tal-kejbil żejjed biex tevita tensjoni waqt l-ivvjaġġar full-stroke
Tabella ta' Paragun tal-Għażla tar-raġġ
| Profil tar-raġġ | Span Max (mm) | Tagħbija massima (kg) | Deflessjoni Statika (mm) | Capex relattiv |
|---|---|---|---|---|
| 80 × 80 estrużjoni | Inqas minn jew ugwali għal 1200 | 18 | 0.021 | Baxx |
| 100 × 100 estrużjoni | Inqas minn jew ugwali għal 1600 | 32 | 0.017 | Medju |
| 120 × 120 raġġ rinfurzat | Inqas minn jew ugwali għal 2200 | 55 | 0.012 | Għoli |
Talba Turnkey Line Cycle-Time Simulation għal Tpinġijiet tal-Parti Tiegħek. Ikseb il-lista sħiħa tal-għażla tal-RFQ u d-dokument tal-aċċettazzjoni tax-XAĦAM mit-tim tal-inġinerija tagħna. Fittex il-portafoll sħiħ tal-prodotti tagħna fuqprodotti.